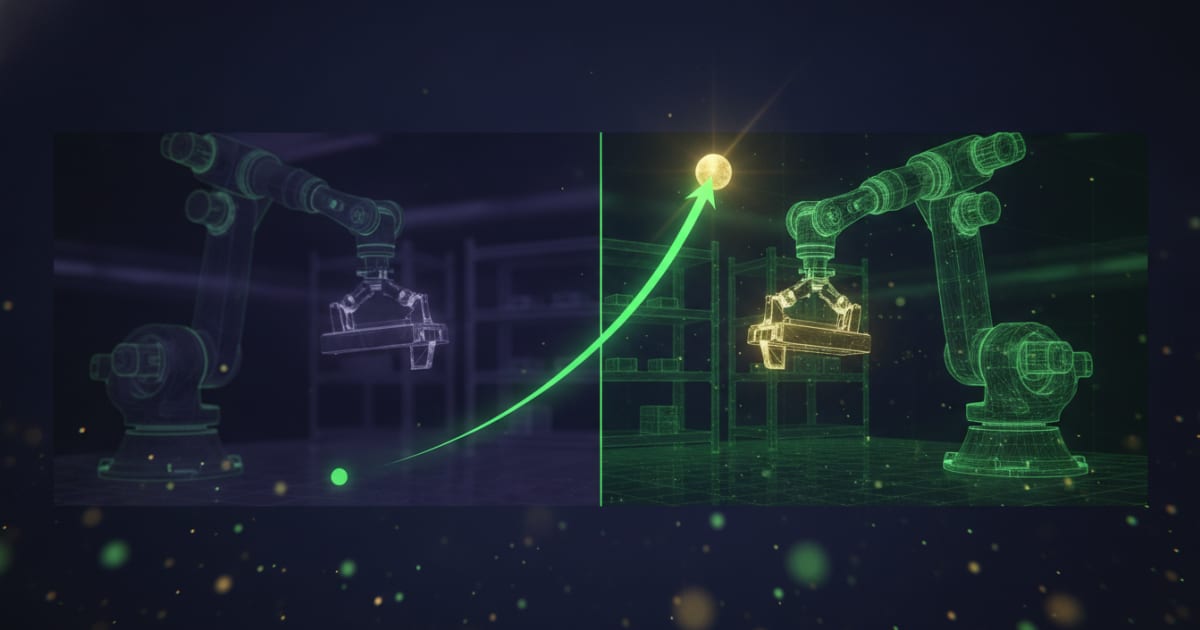
11月10日、Daniel Dominguezが「Google Releases Gemini 4 Argon for Robotics Control, Simulation, and Policy Improvement」と題した記事を公開した。Googleが新たにリリースした物理推論モデルGemini 4 Argonは、1枚のRGB写真からMuJoCoシミュレーション環境を自動生成し、実環境でのロボットタスク成功率を56%から75%へ引き上げたという成果を報告している。特定ロボットアームの制御に特化した従来のアプローチとは一線を画す、汎用物理推論モデルとしての設計が最大の特徴だ。
単一エンドエフェクタポリシーではなく「汎用物理推論モデル」として
Gemini 4 Argonが対象とする用途は、ロボット制御・Real2Simシーン構築・ロボット映像のマルチモーダルラベリング・イテラティブなポリシー改善の4つだ。公開されたプロンプト事例では以下が示されている:
- Boston Dynamics SpotをMuJoCo上のデジタルツインで訓練した後、フットペダル操作タスクへ適用
- より単純なアームを視覚座標とHTTPモーションプリミティブで制御
- Gemini Omni(映像ワールドモデル)とのクローズドループ制御
注目すべき数値として、Real2Simパイプラインにおける成果がある。Real2Simとは、現実環境を撮影した画像や映像からシミュレーション環境を逆算的に再構築する手法のことだ。Argonはこの工程において、1枚のRGB写真からドメインランダマイズ(Domain Randomization)されたMuJoCoエピソードを合成する。ドメインランダマイズとは、照明・テクスチャ・物体の質量などのパラメータをシミュレーション上でランダムに変化させることで、実環境への転用時の頑健性を高める訓練手法だ。この合成データを用いてVLA(Vision-Language-Action)モデルをファインチューニングした結果、実環境でのタスク成功率が56%から75%に向上したとGoogleは報告している。VLAとは、カメラ映像と自然言語指示を入力として受け取り、ロボットの具体的な動作指令を直接出力するモデル形式を指す。
また、Embodied Reasoning Question Answering(ERQA)ベンチマークでは、補助ツールなしの純推論で87%のスコアを達成。Googleはこれが他のフロンティアモデルを上回ると主張している。ERQAは、ロボットが空間的・物理的状況を理解して推論する能力を測定するベンチマークであり、単なる画像認識ではなく「物体がどう動くか」「どこに手を伸ばすべきか」といった身体的推論の精度を評価する。
実務者からの反応:接触物理精度への懸念と未対処の課題
Xでは、ロボティクス実務者からの冷静な見方も出ている。
Google's Argon robotics examples tune simulation twins against contact events as well as visuals. That is the part I'd inspect: a scene can look convincing while its objects behave incorrectly. For manipulation, matching what happens at contact matters as much as matching pixels.
— Davin YC Dong(@DavinYCD)
見た目が正確でも接触時の物理挙動が不正確であれば操作タスクに支障が出る、という指摘だ。これはシミュレーション→実環境転送(Sim-to-Real)一般に共通する根本的な課題でもある。物体を「つかむ」「押す」「組み立てる」といった精密操作では、ピクセルレベルの視覚的一致よりも、摩擦・弾性・衝突応答といった接触物理の正確さが成否を左右する。
Googleは今回の発表において、Real2Simパイプラインが接触イベントと視覚の両面でシミュレーションツインを調整していると説明しているが、接触物理の精度検証に関する定量的データや失敗事例の詳細は公開されていない。単一VLAケースの成功率(56%→75%)以外のデモごとの失敗率も非公開のままであり、現時点では接触精度の問題がどの程度解決されているか、あるいは残存しているかを外部から検証する手段は限られている。この点は実環境での展開を検討するエンジニアが最も注意すべき留保事項といえる。
また、同時期にSNSで拡散していたVideo-to-Sim-to-Real関連の情報について、開発者のpulpmatrixは次のように釘を刺している。
Video-to-Sim-to-Real is real, documented in Google's Gemini 4 Argon for Robotics dev blog (MuJoCo twin, 87% ERQA). Cornhole isn't in it: no paper, no repo, no hit rate, and real throws calibrated the robot first.
— pulpmatrix(@pulpmatrix)
Googleが公式に示した内容と、根拠のない派生情報を区別する姿勢は、実務者コミュニティでも共有されている。
競合エコシステムとの位置づけ
ロボティクスAI空間では現在、複数のアプローチが並立している:
- VLA特化系:OpenVLA、Physical Intelligence π-familyなど。大規模な遠隔操作コーパスや動作予測に最適化されており、特定タスクでの高精度を強みとする
- シミュレーション・ワールドモデル系:World Labs的な再構築、NVIDIA Isaac Sim / DreamDojo的なアクション動画生成、Isaac Simデジタルツインなど。環境合成・映像予測に特化し、大量のシミュレーションデータ生成を得意とする
Argonの立ち位置は、フロンティア言語モデルにプロンプトハーネスを重ねることで、VLA・シミュレータ・ラベラーを個別に揃えた専用パイプラインを単一モデルで代替できるか、という問いを実装で示した点にある。VLA特化系がタスク固有の大量訓練データを前提とするのに対し、Argonは1枚の写真と汎用推論能力でシミュレーション環境を立ち上げる。この差異はデータ収集コストやセットアップ工数の観点で実務上の意味を持ちうる。
ただし透明性の面では課題も残る。プロンプトが長くタスク固有のスキャフォールディング(座標グリッド・モーションプリミティブ・ベリファイアなど)を多用しており、それ自体がシステムの一部として機能している点も評価の前提として把握しておく必要がある。
アクセス方法
Gemini 4 ArgonはGoogle AI Ultraサブスクライバーおよび有料のGemini API経由で利用可能だ。モデルIDはgemini-4-argonで、詳細はGemini API models docsに記載されている。
詳細はGoogle Releases Gemini 4 Argon for Robotics Control, Simulation, and Policy Improvementを参照していただきたい。