11月11日、The Robot Reportが「Can AI agents program industrial robots without training data? Berkeley says yes」と題した記事を公開した。UCバークレーとNVIDIAが共同開発したAIエージェントフレームワークは、膨大なトレーニングデータも手動チューニングも不要で産業用ロボットをプログラムできるとうたう。しかも、そのツールセットはオープンソースとして公開されている。
トレーニングデータなしで産業ロボットを動かす
産業用ロボットの導入プロジェクトでは、ロボット本体やフィーダー、搬送装置などの設備が設置されるまでソフトウェア開発が着手できない。その結果、コーディングはプロジェクト終盤に集中し、デッドライン直前にソフトウェアチームへ負荷が一気にかかる構造になっている。
UCバークレーとNVIDIAが発表したアプローチは、この構造を変える可能性を持つ。AIエージェントがロボットコードを自律的に生成・シミュレーション・改善するループを回すことで、膨大なトレーニングデータや手動チューニングなしにロボットプログラムを開発できる、というものだ。
UCバークレーのKen Goldberg教授(William S. Floyd Jr. Distinguished Chair in Engineering)はこう述べている。
「エージェント型ロボティクスは、ロボットのプログラミング方法における根本的な転換だ。大量のデータを収集してすべての挙動を手動でチューニングする代わりに、エージェントのチームがロボットプログラムを素早く生成・テスト・改良でき、人間のエンジニアはそのプログラムがどう動くかを解釈しながらファインチューニングと検証を行える。」
二つのコアコンポーネント:GaPとVABAR
今回発表されたツールセットの核心は、Graph-as-Policy(GaP)とVABARという2つのフレームワークだ。発表はCoRL 2026(テキサス州オースティン)で行われた。
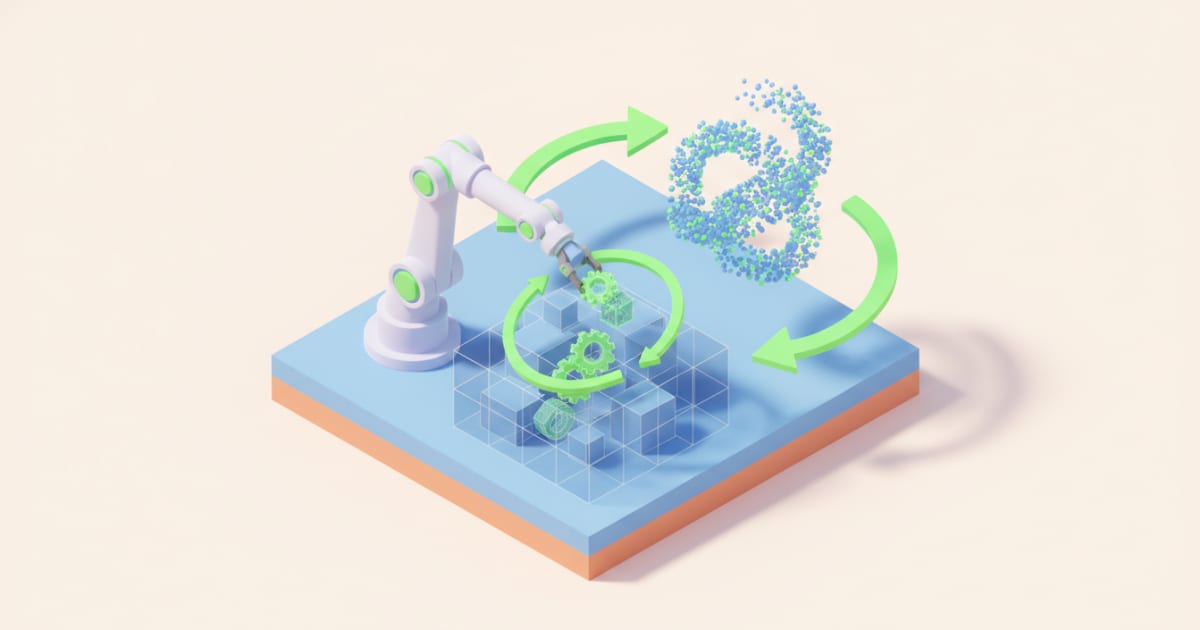
GaPは、タスクを「知覚」「把持計画」「衝突回避モーション」などのスキル単位のノードに分割し、各ノードを個別のエージェントに割り当てるモジュール型フレームワークである。グラフ構造により、エージェント同士が干渉せずに並列動作できる。このグラフはROSグラフと等価であり、ROS 2への変換も可能。出力はPythonコードで、KUKAなど既存ベンダーの低レベル制御モジュールを呼び出す形式をとる(ロボットコントローラーそのものを置き換えるものではない)。

ハーネスがVAタスク仕様を計算グラフに変換し、シミュレーション内での自己改善で最適化、エッジベースのインタープリタがロボットを駆動する。| Credit: UC Berkeley
VABAR(Variational Automation Benchmark for Agentic Robotics)は、6種類の実用的な産業タスクで構成されるベンチマークだ。収録タスクは「工具の仕分け」「工具の掛け付け」「ギアの噛み合わせ」「シリンジのパッキング」「ケーブル挿入」「ケーブル配線」である。これらはいずれも製造・組み立て現場で日常的に発生する作業であり、形状の複雑さや接触の繊細さがロボットにとっての難所となる。ベンチマークとして標準化することで、異なるエージェント実装の性能を公正に比較できる土台を提供するのがVABARの狙いだ。NVIDIA Isaac Lab-ArenaとNewton Physicsエンジン上に構築され、難易度ティアと標準化された成功指標を備える。
RoboSimStudioがボトルネックを解消した
AIエージェントがコードを改善するには「実際に試せるシミュレーター」が不可欠だ。しかしGoldberg教授によれば、既存ツールは信頼性が低く問題が多かったという。
NVIDIAのNewton Physicsは高精度な物理エンジンだが、数百のパラメーターを持つ複雑さゆえ、多くの開発者に敬遠されていた。
この問題を解決したのが、Goldberg教授の大学院生であるEric Chenが自分のために作ったツール「**RoboSimStudio**」だ。画面右側にスライダー、左側にビジュアライザーを配置し、Newtonのパラメーターを直感的に操作できるインターフェースを提供する。
その効果は顕著だった。今年9月、ChenがあるLLM(元記事では「GPT-6 Astra」と記載)にこのツールと参照ビデオを渡したところ、約1時間でビデオと非常に近いNewtonシミュレーションを生成した。エージェントがシミュレーターを使って試行錯誤を繰り返し、自律的にコードを改善したのだ。
RoboSimStudioはオープンソースとして公開されている。
「バイブコーディング」との違い
LLMでコードを生成するだけなら「バイブコーディング」と変わらない、という指摘もあり得る。バイブコーディングとは、2025年初頭にOpenAIの共同創業者Andrej Karpathy氏が提唱した概念で、自然言語の指示だけでAIにコードを書かせ、細部を深く理解しないまま動くものを作る開発スタイルを指す(Karpathy氏のポスト参照)。
Goldberg教授が強調するのは、GaPが提供するハーネス(数千のプロンプトと構造的制約)の存在だ。これがエージェントの動作を整理し、単なるコード生成を超えたテスト・改善のループを実現している。ハーネスによってエージェントの出力は検証可能な形に制約され、人間のエンジニアが介入・検証できる余地が確保される点が、いわゆるバイブコーディングとの本質的な差異だ。
産業界からも評価の声が出ている。Bosch Researchの上席副社長・AIフェローであるLiu Ren氏はこう述べている。
「エージェント型ロボティクスは、エンジニアが本番導入前に徹底的に解析できる解釈可能なコードを生成する点で大きな可能性を持つ。Bosch ResearchはGoldberg氏とHuang氏のチームと積極的に協業している。」
Ambi RoboticsのCTOであるJeff Mahler氏も、実運用での活用を明かす。
「エージェント型ロボティクスは生産データをロボットの挙動更新に変換し、エンジニアのコントロールを維持しながら米国フリート全体のスループットを向上させた。」
なお、元記事によれば、NVIDIAのロボティクス製品担当ディレクターはSpencer Huang氏で、同氏がNVIDIA製品チームとバークレー研究室の橋渡しを担っているとされている。
詳細はCan AI agents program industrial robots without training data? Berkeley says yesを参照していただきたい。